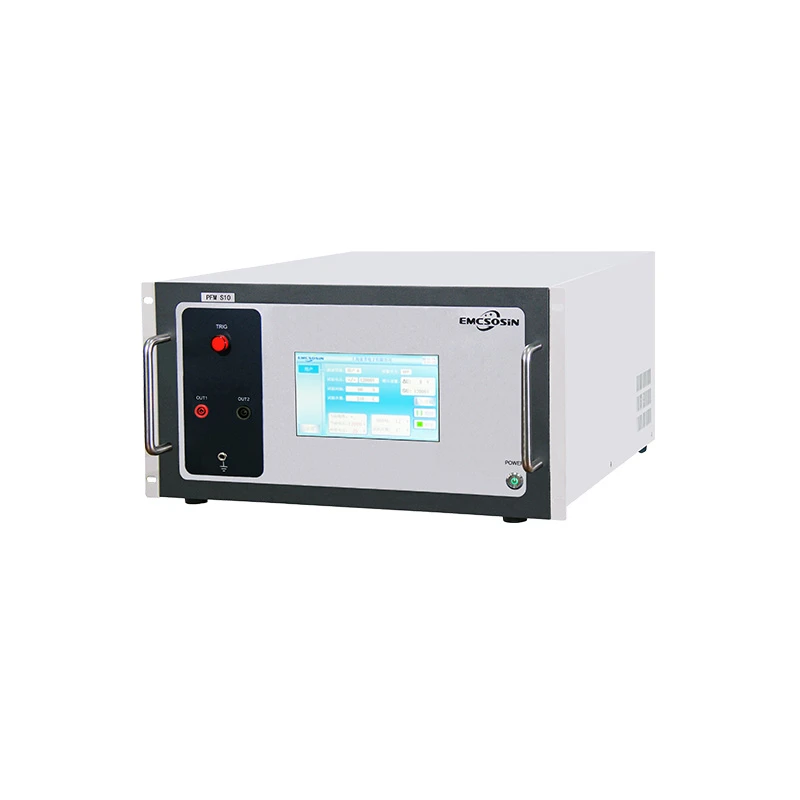
Se você já se interessou por testes de robótica, provavelmente já se deparou com aquele problema estranho em que um robô que funciona perfeitamente em seu laboratório apresenta falhas aleatórias quando é movido para uma fábrica ou um armazém movimentado. As luzes piscam, outras máquinas zumbem e, de repente, a garra do seu robô perde uma peça ou o sistema de navegação trava sem motivo aparente. Isso é interferência elétrica transitória/rajada rápida (EFT/Burst) para você – e se estiver testando hardware robótico, você precisa simular esse tipo de caos para garantir que seu bot possa lidar com isso. A pergunta que recebo o tempo todo como fornecedor de geradores de burst é: “Um gerador de burst pode ser usado para testes robóticos?” Resposta curta? Absolutamente. Mas vamos analisar por que, como e quais ferramentas fazem o corte.


Primeiro, vamos concordar sobre o que um gerador de burst faz, porque muitas pessoas o misturam com outros equipamentos de teste de EMC (compatibilidade eletromagnética). Os geradores de explosão produzem pulsos elétricos de alta tensão e curta duração que imitam os transientes rápidos que surgem em ambientes do mundo real. Pense em quando um relé liga ou desliga, ou um motor entra em ação – esses eventos criam pequenos e rápidos distúrbios elétricos que podem penetrar nas linhas de energia, portas de E/S ou cabos de comunicação de um robô e causar todo tipo de comportamento estranho. Ao contrário dos grandes e lentos surtos de tensão, estes surtos são rápidos, nítidos e acontecem em grupos, por isso foram concebidos para atingir os pequenos e sensíveis componentes eletrónicos dentro dos robôs, nos quais a maioria das pessoas nem sequer pensa – como os microcontroladores que executam a navegação, os sensores que detetam obstáculos ou os módulos Wi-Fi que permitem aos robôs comunicarem com os seus sistemas de controlo.
Os robôs, especialmente os robôs colaborativos industriais (cobots) e os robôs móveis autônomos (AMRs), estão cheios de peças delicadas que odeiam ruídos elétricos não planejados. Já vi tantas equipes de robótica pularem essa etapa porque pensaram “nosso robô funciona bem no laboratório, por que testar isso?” Mas então eles acabam com falhas de campo que levam semanas para serem solucionadas, custando milhares de dólares em tempo de inatividade. Os geradores de burst permitem replicar exatamente esses eventos transitórios em um ambiente de laboratório controlado, para que você possa detectar falhas no projeto do seu robô antes que ele chegue à produção. Por exemplo, se o acionador do motor do seu robô travar quando uma correia transportadora próxima for acionada, um gerador de burst poderá simular essa interferência e permitir que você teste soluções como adicionar melhor blindagem ou atualizar a filtragem da sua fonte de alimentação.
Agora, quando você testa robôs, não está lidando apenas com energia monofásica como faria em um pequeno dispositivo de laboratório. A maioria dos robôs industriais são trifásicos, certo? Eles extraem energia de três linhas separadas para operar seus grandes motores e maquinários pesados. Isso significa que você precisa de um gerador de burst que possa lidar com configurações monofásicas e trifásicas, porque os transientes atingem cada linha de maneira diferente. Vamos falar sobre as opções aqui. Se você estiver testando robôs menores – como cobots de mesa para montagem leve – nosso gerador EFT/Burst monofásico de 5kV é um ponto de partida sólido. Ele emite até 5.000 volts de rajadas, o que é mais que suficiente para simular os transientes de pequenos relés, sensores e motores de baixa potência que esses bots usam. Para robôs monofásicos um pouco maiores, ou se você precisar de um pouco mais de potência, o gerador monofásico EFT/Burst de 6kV aumenta até 6.000 volts, perfeito para simular ambientes mais severos, como linhas de fabricação movimentadas.
Mas quando você muda para robôs industriais de tamanho real, AMRs que funcionam com energia trifásica ou robôs que se conectam a linhas de serviços públicos trifásicas, você precisa de equipamentos que possam testar todas as três linhas ao mesmo tempo. Um gerador monofásico só pode atingir uma linha, então você perderá a interferência de linha cruzada que ocorre quando as rajadas saltam entre as fases – e essa é uma causa comum de falhas aleatórias em grandes robôs. Para testes trifásicos, temos o Gerador EFT/Burst trifásico de 5kV e o Gerador EFT/Burst trifásico de 6kV, ambos projetados para aplicar rajadas a todas as três linhas (além da linha neutra também, se necessário) para imitar as condições do mundo real com precisão. Isso não é negociável para testar robótica industrial pesada, porque seu consumo de energia é muito maior e os transientes que produzem são maiores e têm maior probabilidade de cruzar linhas.
Espere, mas como você realmente aplica essas rajadas a um robô? Você não pode simplesmente conectar o gerador diretamente ao cabo de alimentação do robô, certo? É aí que entra o grampo de acoplamento capacitivo. Este pequeno dispositivo é uma virada de jogo para testes de robótica porque permite injetar rajadas em cabos sem ter que cortá-los ou emendá-los. A maioria dos cabos robóticos já estão blindados e, se você os emendá-los, você bagunçará a blindagem – que é exatamente o que você está testando em primeiro lugar. O grampo de acoplamento prende-se à parte externa de um cabo de alimentação, cabo de sensor ou cabo de comunicação e usa capacitância para enviar o sinal de burst para o cabo sem fazer uma conexão física. Isso significa que você pode testar o robô como um todo, exatamente como ele funcionaria na vida real, e não em uma versão simplificada. Já vi equipes bagunçarem tudo tentando se conectar diretamente a portas internas e acabarem com resultados de testes que não correspondem às condições de campo – não faça isso. O grampo de acoplamento é a forma como você obtém dados de teste precisos e reais.
Vamos falar sobre um caso de uso comum para tornar isso concreto. No ano passado, trabalhamos com uma pequena startup de robótica construindo uma linha de AMRs para armazéns de supermercados. Seus robôs apresentavam falhas aleatórias de navegação – paravam no meio da missão, às vezes apenas por um segundo, às vezes por um minuto inteiro. Eles não conseguiram descobrir o porquê, porque todos os seus sensores foram verificados, a bateria estava boa e o mapa estava correto. Quando os trouxeram para nosso laboratório, usamos o gerador trifásico EFT/Burst de 5kV para simular os transientes dos transportadores aéreos do armazém, que funcionam com energia trifásica. Conectamos o grampo de acoplamento capacitivo ao cabo de alimentação do módulo de navegação, começamos a acertá-lo com grupos de rajadas e, em 10 minutos, replicamos a falha exata que eles estavam vendo em campo. Acontece que o microcontrolador de navegação deles não tinha filtragem suficiente para lidar com as rajadas do transportador e, embora funcionasse no laboratório silencioso, não conseguia lidar com o ruído elétrico do armazém. Eles adicionaram um filtro simples à entrada de energia, testaram novamente com o gerador de burst e a falha desapareceu. Eles se salvaram de um grande recall e de meses de inatividade – tudo porque usaram um gerador de picos para testes.
Outro caso de uso: testar cobots que trabalham junto com trabalhadores humanos. Esses bots precisam ser superconfiáveis e muitas vezes estão em espaços com muitos outros equipamentos – como máquinas de solda, ferramentas elétricas e correias transportadoras – todos criando ruído elétrico. Um gerador de rajadas pode simular as rajadas desse equipamento e garantir que os sistemas de segurança do cobot não apresentem falhas. Imagine um cobot que pega uma peça de metal e a transporta para uma estação de embalagem – se uma explosão de um soldador próximo fizer com que o motor falhe, ele poderá derrubar a peça ou, pior, atingir um trabalhador humano. Testar isso com um gerador de explosão detecta esses problemas de segurança antes da implantação, o que é fundamental para cobots que precisam atender a rígidos padrões de segurança ISO.
Agora, vamos cair na real sobre alguns equívocos. Alguns engenheiros de robótica com quem converso dizem “em vez disso, usamos testadores ESD, certo?” ESD (descarga eletrostática) é para choques estáticos, como quando alguém toca um robô e o atinge. Mas as rajadas são totalmente diferentes – são pulsos rápidos e repetidos, e não um único choque estático. A ESD não simula a interferência contínua e rápida de máquinas que funcionam o dia todo, todos os dias. Os geradores de burst são adaptados exatamente para esse tipo de ambiente. Outros dizem que “nosso laboratório de testes não tem energia industrial, então não podemos usar essas ferramentas”. Mas não importa que tipo de energia você tenha, você pode usar um gerador de rajadas para injetar rajadas diretamente nas linhas do robô, independentemente da fonte de energia. Você não precisa de um painel industrial trifásico em sua bancada de testes – você só precisa de uma forma de conectar a braçadeira de acoplamento aos cabos do robô, e o gerador faz o resto.
Espere, mas e os pequenos robôs de hobby ou robôs acadêmicos? Eles também precisam de testes de explosão? Claro, se você quiser que eles trabalhem de maneira confiável fora de uma sala de aula silenciosa. Conversei com equipes universitárias de robótica que construíram robôs de competição, mas eles tiveram problemas durante uma competição por causa do sistema de som ou da iluminação da arena próxima. Um gerador de burst dimensionado para robôs pequenos e monofásicos permitiria que eles testassem seus bots contra esse tipo de interferência antes do grande evento. Não se aplica apenas à robótica industrial – é para qualquer robô que será usado fora de um espaço controlado e silencioso.
Agora, vamos entrar em detalhes sobre como configurar isso, porque sei que muitas pessoas ficam sobrecarregadas com os equipamentos de teste da EMC. Primeiro, descubra que tipo de energia seu robô usa: monofásico ou trifásico. Isso restringirá a escolha do seu gerador – escolha o modelo certo para sua configuração para obter resultados precisos. A seguir, descubra quais cabos testar. Para a maioria dos robôs, comece com o cabo de alimentação, os cabos dos sensores principais (como LIDAR ou cabos de câmera) e os cabos de comunicação (como Ethernet ou Wi-Fi). Para cada cabo, use o grampo de acoplamento capacitivo - basta prendê-lo ao redor do cabo, geralmente a cerca de 30 centímetros de distância da porta do robô, e certifique-se de que esteja aterrado corretamente (siga as instruções de configuração do gerador, essa parte é importante para segurança e precisão). Em seguida, defina os parâmetros de burst: a maioria dos geradores permite ajustar a tensão, a duração do pulso e a taxa de repetição. Comece baixo, como 1kV, e vá aumentando até ver falhas ou falhas – isso lhe dirá o quão robusto é o design do seu robô.
Uma dica que sempre dou às equipes: não teste apenas em um nível de explosão. Os robôs podem lidar com baixos níveis de interferência, mas se estiverem em um ambiente hostil, enfrentarão explosões mais altas. Teste em diferentes níveis para encontrar o ponto de falha e, em seguida, ajuste seu projeto para atender ao padrão – a maioria dos robôs industriais precisa atender à IEC 61000-4-4, que especifica níveis de teste EFT/Burst. Nossos geradores de burst são calibrados para atender exatamente a esse padrão, portanto, os resultados dos seus testes serão compatíveis, o que é um grande problema se você estiver vendendo robôs para clientes que exigem certificação EMC.
Eu sei, eu sei – os testes de EMC parecem um incômodo. É uma etapa extra, é nova para muitas equipes de robótica e pode parecer uma distração para levar o robô ao mercado rapidamente. Mas o problema é o seguinte: consertar uma falha de projeto no laboratório custa uma fração do que consertá-la depois de enviar 1.000 robôs. Um gerador de burst não é apenas uma ferramenta de teste – é uma ferramenta de gerenciamento de risco. Ele permite que você detecte problemas antecipadamente, para não acabar com uma pilha de robôs devolvidos, clientes insatisfeitos e perda de receita.
Deixe-me voltar à pergunta original: um gerador de burst pode ser usado em testes de robótica? A resposta é um sonoro sim. Não é apenas que ele pode ser usado – é uma das ferramentas mais eficazes que você tem para garantir que seu robô funcione de maneira confiável no mundo real, não apenas em seu laboratório silencioso. Esteja você testando um pequeno cobot de mesa ou um AMR industrial pesado, há um gerador de burst que atende às suas necessidades, e o grampo de acoplamento capacitivo torna o processo de teste simples, sem necessidade de emenda.
Se você estiver pronto para adicionar testes de explosão ao seu fluxo de trabalho de robótica ou tiver dúvidas sobre qual gerador é adequado para sua configuração, entre em contato conosco. Trabalhamos com todos os tipos de equipes de robótica, desde startups até grandes fabricantes, e podemos ajudá-lo a escolher a ferramenta certa, orientá-lo na configuração ou até mesmo ajudá-lo a solucionar desafios específicos de testes. Não espere até que haja falhas em campo – teste agora, construa um robô mais robusto e evite dores de cabeça mais tarde.
Referências
- Comissão Eletrotécnica Internacional. (2012). IEC 61000-4-4: Compatibilidade eletromagnética (EMC) – Parte 4-4: Técnicas de teste e medição – Teste elétrico de imunidade a transientes rápidos/explosão. Genebra, Suíça: IEC.
- Associação das Indústrias de Robôs. (2021). Diretrizes de testes da EMC para robôs industriais e colaborativos. Arlington, VA: RIA.
- Instrumentos Texas. (2020). Projetando eletrônica robótica robusta: mitigando interferências elétricas transitórias. Dallas, TX: Texas Instruments.
- Eletrônica Mouser. (2022). Teste EMC 101: Transiente elétrico rápido (EFT) e teste de ruptura para sistemas embarcados. Mansfield, Texas: Mouser Electronics.